

12.7: Coordenadas cilíndricas e esféricas
- Page ID
- 187769

\( \newcommand{\vecs}[1]{\overset { \scriptstyle \rightharpoonup} {\mathbf{#1}} } \)
\( \newcommand{\vecd}[1]{\overset{-\!-\!\rightharpoonup}{\vphantom{a}\smash {#1}}} \)
\( \newcommand{\dsum}{\displaystyle\sum\limits} \)
\( \newcommand{\dint}{\displaystyle\int\limits} \)
\( \newcommand{\dlim}{\displaystyle\lim\limits} \)
\( \newcommand{\id}{\mathrm{id}}\) \( \newcommand{\Span}{\mathrm{span}}\)
( \newcommand{\kernel}{\mathrm{null}\,}\) \( \newcommand{\range}{\mathrm{range}\,}\)
\( \newcommand{\RealPart}{\mathrm{Re}}\) \( \newcommand{\ImaginaryPart}{\mathrm{Im}}\)
\( \newcommand{\Argument}{\mathrm{Arg}}\) \( \newcommand{\norm}[1]{\| #1 \|}\)
\( \newcommand{\inner}[2]{\langle #1, #2 \rangle}\)
\( \newcommand{\Span}{\mathrm{span}}\)
\( \newcommand{\id}{\mathrm{id}}\)
\( \newcommand{\Span}{\mathrm{span}}\)
\( \newcommand{\kernel}{\mathrm{null}\,}\)
\( \newcommand{\range}{\mathrm{range}\,}\)
\( \newcommand{\RealPart}{\mathrm{Re}}\)
\( \newcommand{\ImaginaryPart}{\mathrm{Im}}\)
\( \newcommand{\Argument}{\mathrm{Arg}}\)
\( \newcommand{\norm}[1]{\| #1 \|}\)
\( \newcommand{\inner}[2]{\langle #1, #2 \rangle}\)
\( \newcommand{\Span}{\mathrm{span}}\) \( \newcommand{\AA}{\unicode[.8,0]{x212B}}\)
\( \newcommand{\vectorA}[1]{\vec{#1}} % arrow\)
\( \newcommand{\vectorAt}[1]{\vec{\text{#1}}} % arrow\)
\( \newcommand{\vectorB}[1]{\overset { \scriptstyle \rightharpoonup} {\mathbf{#1}} } \)
\( \newcommand{\vectorC}[1]{\textbf{#1}} \)
\( \newcommand{\vectorD}[1]{\overrightarrow{#1}} \)
\( \newcommand{\vectorDt}[1]{\overrightarrow{\text{#1}}} \)
\( \newcommand{\vectE}[1]{\overset{-\!-\!\rightharpoonup}{\vphantom{a}\smash{\mathbf {#1}}}} \)
\( \newcommand{\vecs}[1]{\overset { \scriptstyle \rightharpoonup} {\mathbf{#1}} } \)
\(\newcommand{\longvect}{\overrightarrow}\)
\( \newcommand{\vecd}[1]{\overset{-\!-\!\rightharpoonup}{\vphantom{a}\smash {#1}}} \)
\(\newcommand{\avec}{\mathbf a}\) \(\newcommand{\bvec}{\mathbf b}\) \(\newcommand{\cvec}{\mathbf c}\) \(\newcommand{\dvec}{\mathbf d}\) \(\newcommand{\dtil}{\widetilde{\mathbf d}}\) \(\newcommand{\evec}{\mathbf e}\) \(\newcommand{\fvec}{\mathbf f}\) \(\newcommand{\nvec}{\mathbf n}\) \(\newcommand{\pvec}{\mathbf p}\) \(\newcommand{\qvec}{\mathbf q}\) \(\newcommand{\svec}{\mathbf s}\) \(\newcommand{\tvec}{\mathbf t}\) \(\newcommand{\uvec}{\mathbf u}\) \(\newcommand{\vvec}{\mathbf v}\) \(\newcommand{\wvec}{\mathbf w}\) \(\newcommand{\xvec}{\mathbf x}\) \(\newcommand{\yvec}{\mathbf y}\) \(\newcommand{\zvec}{\mathbf z}\) \(\newcommand{\rvec}{\mathbf r}\) \(\newcommand{\mvec}{\mathbf m}\) \(\newcommand{\zerovec}{\mathbf 0}\) \(\newcommand{\onevec}{\mathbf 1}\) \(\newcommand{\real}{\mathbb R}\) \(\newcommand{\twovec}[2]{\left[\begin{array}{r}#1 \\ #2 \end{array}\right]}\) \(\newcommand{\ctwovec}[2]{\left[\begin{array}{c}#1 \\ #2 \end{array}\right]}\) \(\newcommand{\threevec}[3]{\left[\begin{array}{r}#1 \\ #2 \\ #3 \end{array}\right]}\) \(\newcommand{\cthreevec}[3]{\left[\begin{array}{c}#1 \\ #2 \\ #3 \end{array}\right]}\) \(\newcommand{\fourvec}[4]{\left[\begin{array}{r}#1 \\ #2 \\ #3 \\ #4 \end{array}\right]}\) \(\newcommand{\cfourvec}[4]{\left[\begin{array}{c}#1 \\ #2 \\ #3 \\ #4 \end{array}\right]}\) \(\newcommand{\fivevec}[5]{\left[\begin{array}{r}#1 \\ #2 \\ #3 \\ #4 \\ #5 \\ \end{array}\right]}\) \(\newcommand{\cfivevec}[5]{\left[\begin{array}{c}#1 \\ #2 \\ #3 \\ #4 \\ #5 \\ \end{array}\right]}\) \(\newcommand{\mattwo}[4]{\left[\begin{array}{rr}#1 \amp #2 \\ #3 \amp #4 \\ \end{array}\right]}\) \(\newcommand{\laspan}[1]{\text{Span}\{#1\}}\) \(\newcommand{\bcal}{\cal B}\) \(\newcommand{\ccal}{\cal C}\) \(\newcommand{\scal}{\cal S}\) \(\newcommand{\wcal}{\cal W}\) \(\newcommand{\ecal}{\cal E}\) \(\newcommand{\coords}[2]{\left\{#1\right\}_{#2}}\) \(\newcommand{\gray}[1]{\color{gray}{#1}}\) \(\newcommand{\lgray}[1]{\color{lightgray}{#1}}\) \(\newcommand{\rank}{\operatorname{rank}}\) \(\newcommand{\row}{\text{Row}}\) \(\newcommand{\col}{\text{Col}}\) \(\renewcommand{\row}{\text{Row}}\) \(\newcommand{\nul}{\text{Nul}}\) \(\newcommand{\var}{\text{Var}}\) \(\newcommand{\corr}{\text{corr}}\) \(\newcommand{\len}[1]{\left|#1\right|}\) \(\newcommand{\bbar}{\overline{\bvec}}\) \(\newcommand{\bhat}{\widehat{\bvec}}\) \(\newcommand{\bperp}{\bvec^\perp}\) \(\newcommand{\xhat}{\widehat{\xvec}}\) \(\newcommand{\vhat}{\widehat{\vvec}}\) \(\newcommand{\uhat}{\widehat{\uvec}}\) \(\newcommand{\what}{\widehat{\wvec}}\) \(\newcommand{\Sighat}{\widehat{\Sigma}}\) \(\newcommand{\lt}{<}\) \(\newcommand{\gt}{>}\) \(\newcommand{\amp}{&}\) \(\definecolor{fillinmathshade}{gray}{0.9}\)- Converta de coordenadas cilíndricas para retangulares.
- Converta de coordenadas retangulares em cilíndricas.
- Converta de coordenadas esféricas para retangulares.
- Converta de coordenadas retangulares em esféricas.
O sistema de coordenadas cartesianas fornece uma maneira direta de descrever a localização dos pontos no espaço. Algumas superfícies, no entanto, podem ser difíceis de modelar com equações baseadas no sistema cartesiano. Esse é um problema familiar; lembre-se de que, em duas dimensões, as coordenadas polares geralmente fornecem um sistema alternativo útil para descrever a localização de um ponto no plano, particularmente em casos envolvendo círculos. Nesta seção, examinamos duas maneiras diferentes de descrever a localização dos pontos no espaço, ambas baseadas em extensões de coordenadas polares. Como o nome sugere, as coordenadas cilíndricas são úteis para lidar com problemas envolvendo cilindros, como calcular o volume de um tanque de água redondo ou a quantidade de óleo que flui por um tubo. Da mesma forma, as coordenadas esféricas são úteis para lidar com problemas envolvendo esferas, como encontrar o volume de estruturas em cúpula.
Coordenadas cilíndricas
Quando expandimos o sistema de coordenadas cartesianas tradicional de duas dimensões para três, simplesmente adicionamos um novo eixo para modelar a terceira dimensão. Começando com coordenadas polares, podemos seguir esse mesmo processo para criar um novo sistema de coordenadas tridimensional, chamado sistema de coordenadas cilíndricas. Dessa forma, as coordenadas cilíndricas fornecem uma extensão natural das coordenadas polares para três dimensões.
No sistema de coordenadas cilíndricas, um ponto no espaço (Figura\(\PageIndex{1}\)) é representado pelo triplo ordenado\((r,θ,z)\), onde
- \((r,θ)\)são as coordenadas polares da projeção do ponto no\(xy\) plano -
- \(z\)é a coordenada\(z\) - usual no sistema de coordenadas cartesiano
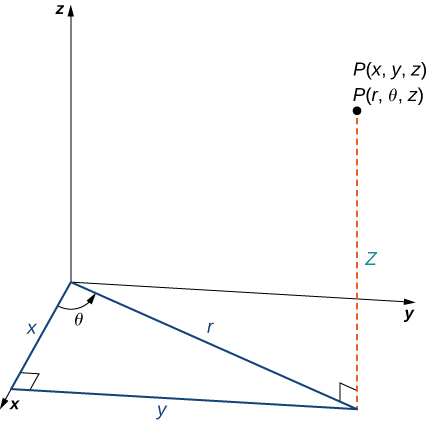
No\(xy\) plano -, o triângulo reto mostrado na Figura\(\PageIndex{1}\) fornece a chave para a transformação entre coordenadas cilíndricas e cartesianas, ou retangulares.
As coordenadas retangulares\((x,y,z)\) e cilíndricas\((r,θ,z)\) de um ponto estão relacionadas da seguinte forma:
Essas equações são usadas para converter coordenadas cilíndricas em coordenadas retangulares.
- \(x=r\cos θ\)
- \(y=r\sin θ\)
- \(z=z\)
Essas equações são usadas para converter coordenadas retangulares em coordenadas cilíndricas.
- \(r^2=x^2+y^2\)
- \(\tan θ=\dfrac{y}{x}\)
- \(z=z\)
Como quando discutimos a conversão de coordenadas retangulares em coordenadas polares em duas dimensões, deve-se notar que a equação\(\tan θ=\dfrac{y}{x}\) tem um número infinito de soluções. No entanto, se restringirmos\(θ\) aos valores entre\(0\) e\(2π\), poderemos encontrar uma solução única com base no quadrante do \(xy\)plano -no qual o ponto original\((x,y,z)\) está localizado. Observe que se\(x=0\), então o valor de\(θ\) é\(\dfrac{π}{2},\dfrac{3π}{2},\) ou\(0\), dependendo do valor de\(y\).
Observe que essas equações são derivadas das propriedades dos triângulos retos. Para facilitar a visualização, considere um ponto\(P\) no \(xy\)plano -com coordenadas retangulares\((x,y,0)\) e com coordenadas cilíndricas\((r,θ,0)\), conforme mostrado na Figura\(\PageIndex{2}\).
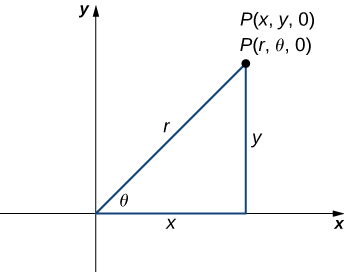
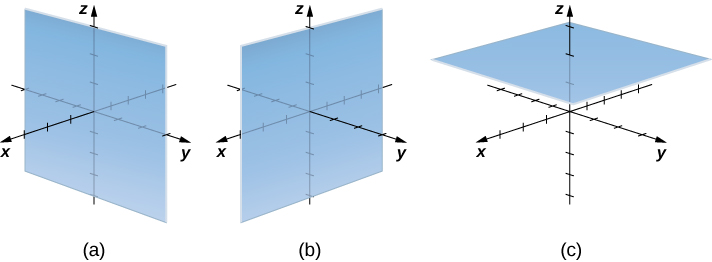
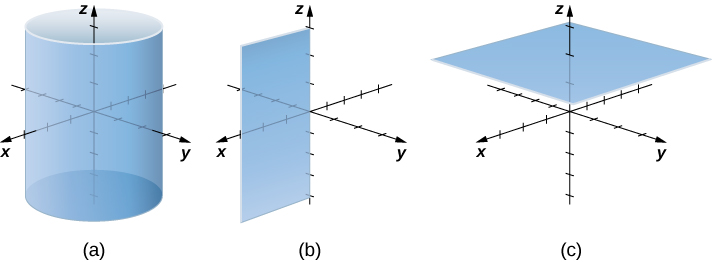
Vamos considerar as diferenças entre coordenadas retangulares e cilíndricas observando as superfícies geradas quando cada uma das coordenadas é mantida constante. Se\(c\) for uma constante, então, em coordenadas retangulares, as superfícies da forma\(x=c, y=c,\) ou\(z=c\) são todas planas. Os planos dessas formas são paralelos ao\(yz\) plano -, ao\(xz\) plano -e ao\(xy\) plano -, respectivamente. Quando convertemos em coordenadas cilíndricas, a\(z\) coordenada -não muda. Portanto, em coordenadas cilíndricas, as superfícies da forma\(z=c\) são planos paralelos ao\(xy\) plano. Agora, vamos pensar nas superfícies do formulário\(r=c\). Os pontos nessas superfícies estão a uma distância fixa do\(z\) eixo y. Em outras palavras, essas superfícies são cilindros circulares verticais. Por último, e quanto a isso\(θ=c\)? Os pontos em uma superfície da forma\(θ=c\) estão em um ângulo fixo em relação ao\(x\) eixo -, o que nos dá um meio-plano que começa no\(z\) eixo -( Figuras\(\PageIndex{3}\) e\(\PageIndex{4}\)).
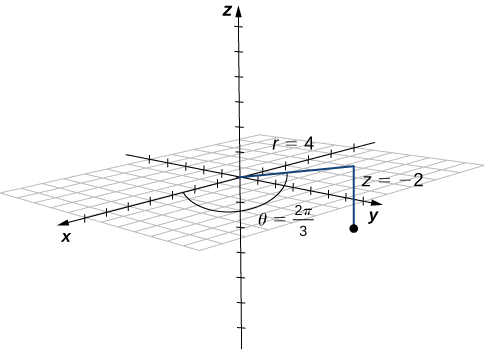
Faça um gráfico do ponto com coordenadas cilíndricas\((4,\dfrac{2π}{3},−2)\) e expresse sua localização em coordenadas retangulares.
Solução
A conversão de coordenadas cilíndricas para retangulares requer uma aplicação simples das equações listadas na Nota:
\[\begin{align*} x &=r\cos θ=4\cos\dfrac{2π}{3}=−2 \\[4pt] y &=r\sin θ=4\sin \dfrac{2π}{3}=2\sqrt{3} \\[4pt] z &=−2 \end{align*}. \nonumber \]
O ponto com coordenadas cilíndricas\((4,\dfrac{2π}{3},−2)\) tem coordenadas retangulares\((−2,2\sqrt{3},−2)\) (Figura\(\PageIndex{5}\)).
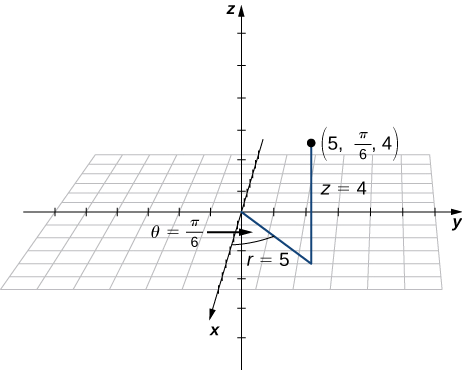
\(R\)O ponto tem coordenadas cilíndricas\((5,\frac{π}{6},4)\). Faça um gráfico\(R\) e descreva sua localização no espaço usando coordenadas retangulares ou cartesianas.
- Dica
-
Os dois primeiros componentes correspondem às coordenadas polares do ponto no \(xy\)plano.
- Resposta
-
As coordenadas retangulares do ponto são\((\frac{5\sqrt{3}}{2},\frac{5}{2},4).\)
Se esse processo parece familiar, é por um bom motivo. Esse é exatamente o mesmo processo que seguimos em Introdução às Equações Paramétricas e Coordenadas Polares para converter de coordenadas polares em coordenadas retangulares bidimensionais.
Converta as coordenadas\((1,−3,5)\) retangulares em coordenadas cilíndricas.
Solução
Use o segundo conjunto de equações do Note para traduzir de coordenadas retangulares para cilíndricas:
\[\begin{align*} r^2 &= x^2+y^2 \\[4pt] r &=±\sqrt{1^2+(−3)^2} \\[4pt] &= ±\sqrt{10}. \end{align*}\]
Escolhemos a raiz quadrada positiva, então\(r=\sqrt{10}\). Agora, aplicamos a fórmula para encontrar\(θ\). Nesse caso,\(y\) é negativo e\(x\) é positivo, o que significa que devemos selecionar o valor\(θ\) entre\(\dfrac{3π}{2}\) e\(2π\):
\[\begin{align*} \tan θ &=\dfrac{y}{x} &=\dfrac{−3}{1} \\[4pt] θ &=\arctan(−3) &≈5.03\,\text{rad.} \end{align*}\]
Nesse caso, as coordenadas z são as mesmas nas coordenadas retangulares e cilíndricas:
\[ z=5. \nonumber \]
O ponto com coordenadas retangulares\((1,−3,5)\) tem coordenadas cilíndricas aproximadamente iguais a\((\sqrt{10},5.03,5).\)
Converta pontos\((−8,8,−7)\) de coordenadas cartesianas em coordenadas cilíndricas.
- Dica
-
\(r^2=x^2+y^2\)e\(\tan θ=\frac{y}{x}\)
- Resposta
-
\((8\sqrt{2},\frac{3π}{4},−7)\)
O uso de coordenadas cilíndricas é comum em áreas como a física. Físicos que estudam cargas elétricas e os capacitores usados para armazenar essas cargas descobriram que esses sistemas às vezes têm uma simetria cilíndrica. Esses sistemas têm equações de modelagem complicadas no sistema de coordenadas cartesianas, o que os torna difíceis de descrever e analisar. As equações geralmente podem ser expressas em termos mais simples usando coordenadas cilíndricas. Por exemplo, o cilindro descrito pela equação\(x^2+y^2=25\) no sistema cartesiano pode ser representado por uma equação cilíndrica\(r=5\).
Descreva as superfícies com as equações cilíndricas fornecidas.
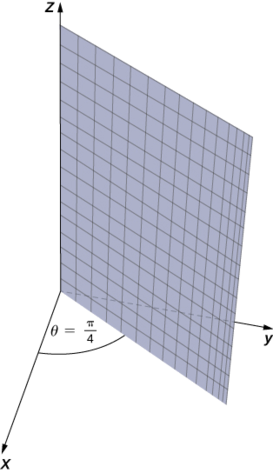
- \(θ=\dfrac{π}{4}\)
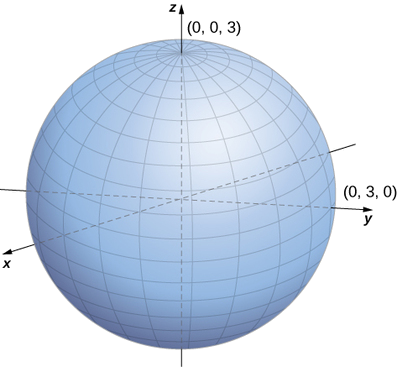
- \(r^2+z^2=9\)
- \(z=r\)
Solução
a. Quando o ângulo\(θ\) é mantido constante\(r\) e\(z\) pode variar, o resultado é um meio plano (Figura\(\PageIndex{6}\)).
b. Substitua\(r^2=x^2+y^2\) na equação\(r^2+z^2=9\) para expressar a forma retangular da equação:\(x^2+y^2+z^2=9\). Esta equação descreve uma esfera centrada na origem com raio 3 (Figura\(\PageIndex{7}\)).
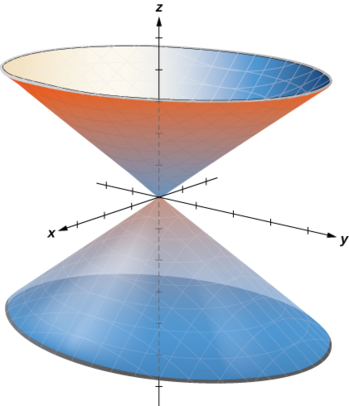
c. Para descrever a superfície definida pela equação\(z=r\), é útil examinar traços paralelos ao\(xy\) plano -. Por exemplo, o traço no plano\(z=1\) é círculo\(r=1\), o traço no plano\(z=3\) é círculo\(r=3\) e assim por diante. Cada traço é um círculo. Conforme o valor de\(z\) aumenta, o raio do círculo também aumenta. A superfície resultante é um cone (Figura\(\PageIndex{8}\)).
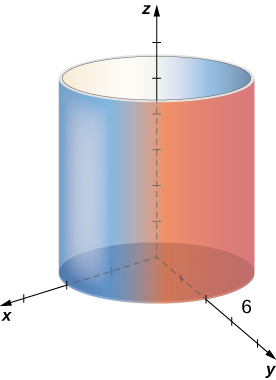
Descreva a superfície com uma equação cilíndrica\(r=6\).
- Dica
-
Os\(z\) componentes\(θ\) e dos pontos na superfície podem ter qualquer valor.
- Resposta
-
Essa superfície é um cilindro com raio\(6\).
Coordenadas esféricas
No sistema de coordenadas cartesianas, a localização de um ponto no espaço é descrita usando um triplo ordenado no qual cada coordenada representa uma distância. No sistema de coordenadas cilíndricas, a localização de um ponto no espaço é descrita usando duas distâncias\((r\)\(z)\) e uma medida de ângulo\((θ)\). No sistema de coordenadas esféricas, usamos novamente um triplo ordenado para descrever a localização de um ponto no espaço. Nesse caso, o triplo descreve uma distância e dois ângulos. As coordenadas esféricas simplificam a descrição de uma esfera, assim como as coordenadas cilíndricas facilitam a descrição de um cilindro. As linhas de grade para coordenadas esféricas são baseadas em medidas de ângulo, como aquelas para coordenadas polares.
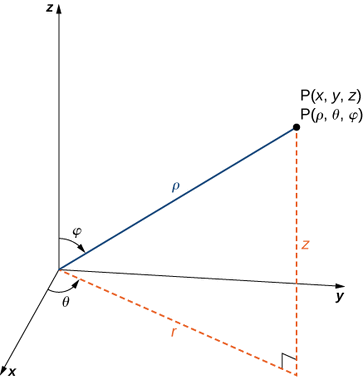
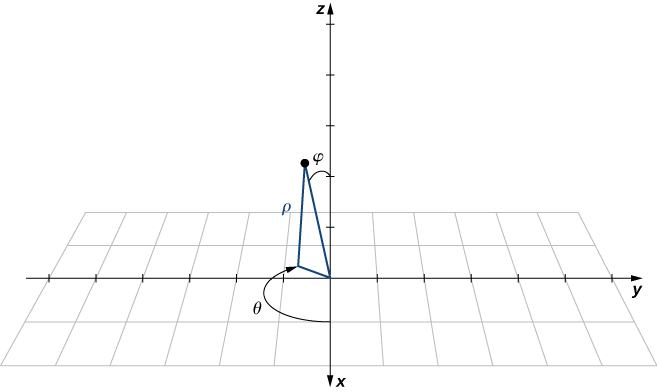
No sistema de coordenadas esféricas, um ponto\(P\) no espaço (Figura\(\PageIndex{9}\)) é representado pelo triplo ordenado\((ρ,θ,φ)\) onde
- \(ρ\)(a letra grega rho) é a distância entre\(P\) e a origem\((ρ≠0);\)
- \(θ\)é o mesmo ângulo usado para descrever a localização em coordenadas cilíndricas;
- \(φ\)(a letra grega phi) é o ângulo formado pelo\(z\) eixo positivo e pelo segmento da linha\(\bar{OP}\), onde\(O\) está a origem e\(0≤φ≤π.\)
Por convenção, a origem é representada como\((0,0,0)\) em coordenadas esféricas.
Coordenadas retangulares\((x,y,z)\), coordenadas cilíndricas\((r,θ,z),\) e coordenadas esféricas\((ρ,θ,φ)\) de um ponto estão relacionadas da seguinte forma:
Converter coordenadas esféricas em coordenadas retangulares
Essas equações são usadas para converter coordenadas esféricas em coordenadas retangulares.
- \(x=ρ\sin φ\cos θ\)
- \(y=ρ\sin φ\sin θ\)
- \(z=ρ\cos φ\)
Converter de coordenadas retangulares em coordenadas esféricas
Essas equações são usadas para converter coordenadas retangulares em coordenadas esféricas.
- \(ρ^2=x^2+y^2+z^2\)
- \(\tan θ=\dfrac{y}{x}\)
- \(φ=\arccos(\dfrac{z}{\sqrt{x^2+y^2+z^2}}).\)
Converter coordenadas esféricas em coordenadas cilíndricas
Essas equações são usadas para converter coordenadas esféricas em coordenadas cilíndricas.
- \(r=ρ\sin φ\)
- \(θ=θ\)
- \(z=ρ\cos φ\)
Conversão de coordenadas cilíndricas em coordenadas esféricas
Essas equações são usadas para converter coordenadas cilíndricas em coordenadas esféricas.
- \(ρ=\sqrt{r^2+z^2}\)
- \(θ=θ\)
- \(φ=\arccos(\dfrac{z}{\sqrt{r^2+z^2}})\)
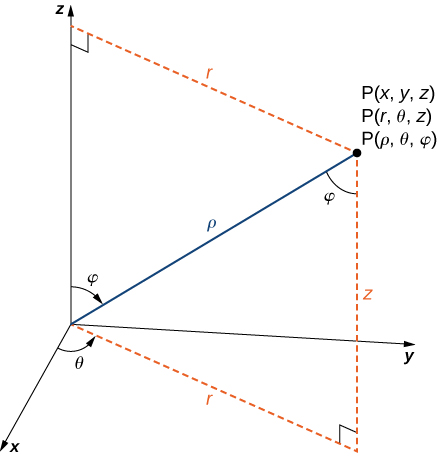
As fórmulas para converter coordenadas esféricas em coordenadas retangulares podem parecer complexas, mas são aplicações diretas da trigonometria. Olhando para a Figura, é fácil ver isso\(r=ρ \sin φ\). Então, olhando para o triângulo no\(xy\) plano -com r como hipotenusa, temos\(x=r\cos θ=ρ\sin φ \cos θ\). A derivação da fórmula para\(y\) é similar. A figura também mostra que\(ρ^2=r^2+z^2=x^2+y^2+z^2\)\(z=ρ\cos φ\) e. Resolver essa última equação\(φ\) e depois substituir\(ρ=\sqrt{r^2+z^2}\) (da primeira equação) rendimentos\(φ=\arccos(\dfrac{z}{\sqrt{r^2+z^2}})\). Além disso, observe que, como antes, devemos ter cuidado ao usar a fórmula\(\tan θ=\dfrac{y}{x}\) para escolher o valor correto de\(θ\).
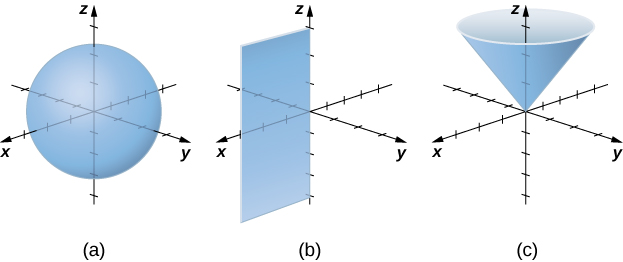
Como fizemos com as coordenadas cilíndricas, vamos considerar as superfícies que são geradas quando cada uma das coordenadas é mantida constante. \(c\)Seja uma constante e considere as superfícies da forma\(ρ=c\). Os pontos nessas superfícies estão a uma distância fixa da origem e formam uma esfera. A coordenada\(θ\) no sistema de coordenadas esféricas é a mesma do sistema de coordenadas cilíndricas, então as superfícies da forma\(θ=c\) são semiplanas, como antes. Por último, considere as superfícies do formulário\(φ=0\). Os pontos nessas superfícies estão em um ângulo fixo em relação ao\(z\) eixo -e formam um meio cone (Figura\(\PageIndex{11}\)).
Faça um gráfico do ponto com coordenadas esféricas\((8,\dfrac{π}{3},\dfrac{π}{6})\) e expresse sua localização em coordenadas retangulares e cilíndricas.
Solução
Use as equações no Note para traduzir entre coordenadas esféricas e cilíndricas (Figura\(\PageIndex{12}\)):
\[ \begin{align*} x &=ρ\sin φ\cos θ \\[4pt] &=8 \sin(\dfrac{π}{6}) \cos(\dfrac{π}{3}) \\[4pt] &= 8(\dfrac{1}{2})\dfrac{1}{2} \\[4pt] &=2 \\[4pt] y &=ρ\sin φ\sin θ \\[4pt] &= 8\sin(\dfrac{π}{6})\sin(\dfrac{π}{3}) \\[4pt] &= 8(\dfrac{1}{2})\dfrac{\sqrt{3}}{2} \\[4pt] &= 2\sqrt{3} \\[4pt] z &=ρ\cos φ \\[4pt] &= 8\cos(\dfrac{π}{6}) \\[4pt] &= 8(\dfrac{\sqrt{3}}{2}) \\[4pt] &= 4\sqrt{3} \end{align*}\]
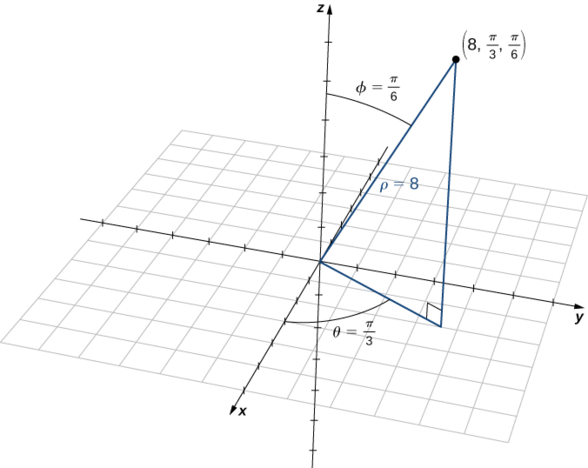
O ponto com coordenadas esféricas\((8,\dfrac{π}{3},\dfrac{π}{6})\) tem coordenadas retangulares\((2,2\sqrt{3},4\sqrt{3}).\)
Encontrar os valores em coordenadas cilíndricas é igualmente simples:
\[ \begin{align*} r&=ρ \sin φ \\[4pt] &= 8\sin \dfrac{π}{6} &=4 \\[4pt] θ&=θ \\[4pt] z&=ρ\cos φ\\[4pt] &= 8\cos\dfrac{π}{6} \\[4pt] &= 4\sqrt{3} .\end{align*}\]
Assim, as coordenadas cilíndricas para o ponto são\((4,\dfrac{π}{3},4\sqrt{3})\).
Faça um gráfico do ponto com coordenadas esféricas\((2,−\frac{5π}{6},\frac{π}{6})\) e descreva sua localização em coordenadas retangulares e cilíndricas.
- Dica
-
A conversão das coordenadas primeiro pode ajudar a encontrar a localização do ponto no espaço com mais facilidade.
- Resposta
-
Cartesiano:\((−\frac{\sqrt{3}}{2},−\frac{1}{2},\sqrt{3}),\) cilíndrico:\((1,−\frac{5π}{6},\sqrt{3})\)
Converta as coordenadas\((−1,1,\sqrt{6})\) retangulares em coordenadas esféricas e cilíndricas.
Solução
Comece convertendo de coordenadas retangulares em esféricas:
\[ \begin{align*} ρ^2 &=x^2+y^2+z^2=(−1)^2+1^2+(\sqrt{6})^2=8 \\[4pt] \tan θ &=\dfrac{1}{−1} \\[4pt] ρ&=2\sqrt{2} \text{ and }θ=\arctan(−1)=\dfrac{3π}{4}. \end{align*}\]
Porque\((x,y)=(−1,1)\), então, a escolha correta para\(θ\) é\(\frac{3π}{4}\).
Na verdade, existem duas maneiras de se identificar\(φ\). Podemos usar a equação\(φ=\arccos(\dfrac{z}{\sqrt{x^2+y^2+z^2}})\). Uma abordagem mais simples, no entanto, é usar a equação\(z=ρ\cos φ.\) Nós sabemos disso\(z=\sqrt{6}\) e\(ρ=2\sqrt{2}\), então
\(\sqrt{6}=2\sqrt{2}\cos φ,\)então\(\cos φ=\dfrac{\sqrt{6}}{2\sqrt{2}}=\dfrac{\sqrt{3}}{2}\)
e, portanto,\(φ=\dfrac{π}{6}\). As coordenadas esféricas do ponto são\((2\sqrt{2},\dfrac{3π}{4},\dfrac{π}{6}).\)
Para encontrar as coordenadas cilíndricas do ponto, precisamos apenas encontrar r:
\(r=ρ\sin φ=2\sqrt{2}\sin(\dfrac{π}{6})=\sqrt{2}.\)
As coordenadas cilíndricas para o ponto são\((\sqrt{2},\dfrac{3π}{4},\sqrt{6})\).
Descreva as superfícies com as equações esféricas fornecidas.
- \(θ=\dfrac{π}{3}\)
- \(φ=\dfrac{5π}{6}\)
- \(ρ=6\)
- \(ρ=\sin θ \sinφ\)
Solução
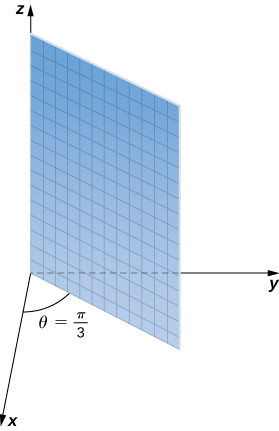
a. A variável\(θ\) representa a medida do mesmo ângulo nos sistemas de coordenadas cilíndricas e esféricas. Os pontos com coordenadas\((ρ,\dfrac{π}{3},φ)\) estão no plano que forma o ângulo\(θ=\dfrac{π}{3}\) com o\(x\) eixo positivo. Porque\(ρ>0\), a superfície descrita pela equação\(θ=\dfrac{π}{3}\) é o semiplano mostrado na Figura\(\PageIndex{13}\).
b. A equação\(φ=\dfrac{5π}{6}\) descreve todos os pontos no sistema de coordenadas esféricas que se encontram em uma linha a partir da origem formando um ângulo medindo\(\dfrac{5π}{6}\) rad com o\(z\) eixo -positivo. Esses pontos formam um meio cone (Figura). Como há apenas um valor\(φ\) que é medido a partir do\(z\) eixo positivo, não obtemos o cone completo (com duas peças).
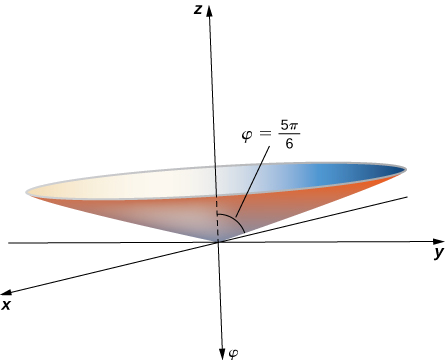
Para encontrar a equação em coordenadas retangulares, use a equação\(φ=\arccos(\dfrac{z}{\sqrt{x^2+y^2+z^2}}).\)
\[ \begin{align*} \dfrac{5π}{6} &=\arccos(\dfrac{z}{\sqrt{x^2+y^2+z^2}}) \\[4pt] \cos\dfrac{5π}{6}&=\dfrac{z}{\sqrt{x^2+y^2+z^2}} \\[4pt] −\dfrac{\sqrt{3}}{2}&=\dfrac{z}{\sqrt{x^2+y^2+z^2}} \\[4pt] \dfrac{3}{4} &=\dfrac{z^2}{x^2+y^2+z^2} \\[4pt] \dfrac{3x^2}{4}+\dfrac{3y^2}{4}+\dfrac{3z^2}{4} &=z^2 \\[4pt] \dfrac{3x^2}{4}+\dfrac{3y^2}{4}−\dfrac{z^2}{4} &=0. \end{align*}\]
Essa é a equação de um cone centrado no\(z\) eixo -.
c. A equação\(ρ=6\) descreve o conjunto de todas as\(6\) unidades de pontos de distância da origem—uma esfera com raio\(6\) (Figura\(\PageIndex{15}\)).
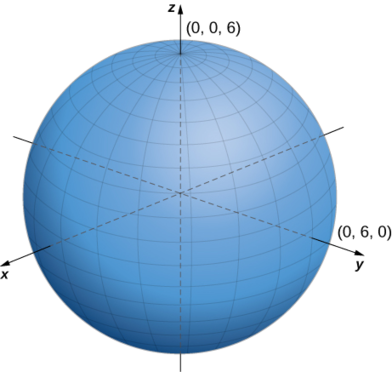
d. Para identificar essa superfície, converta a equação de coordenadas esféricas em retangulares, usando equações\(y=ρsinφ\sin θ\) e\(ρ^2=x^2+y^2+z^2:\)
\(ρ=\sin θ \sin φ\)
\(ρ^2=ρ\sin θ\sin φ\)Multiplique os dois lados da equação por\(ρ\).
\(x^2+y^2+z^2=y\)Substitua variáveis retangulares usando as equações acima.
\(x^2+y^2−y+z^2=0\)Subtraia\(y\) dos dois lados da equação.
\(x^2+y^2−y+\dfrac{1}{4}+z^2=\dfrac{1}{4}\)Complete o quadrado.
\(x^2+(y−\dfrac{1}{2})^2+z^2=\dfrac{1}{4}\). Reescreva os termos intermediários como um quadrado perfeito.
A equação descreve uma esfera centrada em um ponto\((0,\dfrac{1}{2},0)\) com raio\(\dfrac{1}{2}\).
Descreva as superfícies definidas pelas seguintes equações.
- \(ρ=13\)
- \(θ=\dfrac{2π}{3}\)
- \(φ=\dfrac{π}{4}\)
- Dica
-
Pense no que cada componente representa e no que significa manter esse componente constante.
- Responda a um
-
Este é o conjunto de todas as\(13\) unidades de pontos da origem. Esse conjunto forma uma esfera com raio\(13\).
- Resposta b
-
Esse conjunto de pontos forma um meio plano. O ângulo entre o meio plano e o\(x\) eixo positivo é\(θ=\dfrac{2π}{3}.\)
- Resposta c
-
\(P\)Seja um ponto nessa superfície. O vetor de posição desse ponto forma um ângulo\(φ=\dfrac{π}{4}\) com o\(z\) eixo positivo, o que significa que os pontos mais próximos da origem estão mais próximos do eixo. Esses pontos formam um meio cone.
As coordenadas esféricas são úteis na análise de sistemas que têm algum grau de simetria em torno de um ponto, como o volume do espaço dentro de um estádio abobadado ou a velocidade do vento na atmosfera de um planeta. Uma esfera que tem equação cartesiana\(x^2+y^2+z^2=c^2\) tem a equação simples\(ρ=c\) em coordenadas esféricas.
Em geografia, latitude e longitude são usadas para descrever locais na superfície da Terra, conforme mostrado na Figura. Embora a forma da Terra não seja uma esfera perfeita, usamos coordenadas esféricas para comunicar a localização dos pontos na Terra. Vamos supor que a Terra tenha a forma de uma esfera com raio\(4000\) mi. Expressamos medidas angulares em graus em vez de radianos porque a latitude e a longitude são medidas em graus.
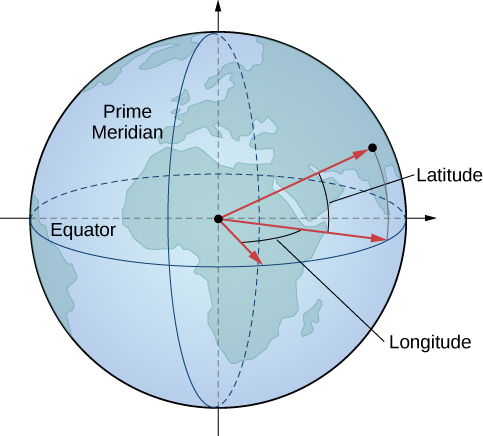
Deixe o centro da Terra ser o centro da esfera, com o raio do centro até o Pólo Norte representando o\(z\) eixo positivo. O meridiano principal representa o traço da superfície ao cruzar o\(xz\) plano. O equador é o traço da esfera que cruza o\(xy\) plano.
A latitude de Columbus, Ohio, é\(40°\) N e a longitude é\(83°\) W, o que significa que Columbus está\(40°\) ao norte do equador. Imagine um raio do centro da Terra através de Columbus e um raio do centro da Terra através do equador diretamente ao sul de Columbus. A medida do ângulo formado pelos raios é\(40°\). Da mesma forma, medindo a partir do meridiano principal, Columbus fica\(83°\) a oeste. Expresse a localização de Columbus em coordenadas esféricas.
Solução
O raio da Terra é\(4000\) mi, então\(ρ=4000\). A interseção do meridiano principal e do equador está no\(x\) eixo positivo. O movimento para o oeste é então descrito com medidas de ângulo negativo, o que mostra que\(θ=−83°\), como Columbus fica\(40°\) ao norte do equador, fica\(50°\) ao sul do Pólo Norte, então\(φ=50°\). Em coordenadas esféricas, Columbus está no ponto\((4000,−83°,50°).\)
Sydney, Austrália, está em\(34°S\) e\(151°E.\) expressa a localização de Sydney em coordenadas esféricas.
- Dica
-
Como Sydney fica ao sul do equador, precisamos adicionar\(90°\) para encontrar o ângulo medido a partir do\(z\) eixo positivo.
- Resposta
-
\((4000,151°,124°)\)
As coordenadas cilíndricas e esféricas nos dão a flexibilidade de selecionar um sistema de coordenadas adequado ao problema em questão. Uma escolha cuidadosa do sistema de coordenadas pode tornar um problema muito mais fácil de resolver, enquanto uma escolha ruim pode levar a cálculos desnecessariamente complexos. No exemplo a seguir, examinamos vários problemas diferentes e discutimos como selecionar o melhor sistema de coordenadas para cada um.
Em cada uma das situações a seguir, determinamos qual sistema de coordenadas é mais apropriado e descrevemos como orientaríamos os eixos de coordenadas. Pode haver mais de uma resposta correta sobre como os eixos devem ser orientados, mas selecionamos uma orientação que faça sentido no contexto do problema. Nota: Não há informações suficientes para configurar ou resolver esses problemas; simplesmente selecionamos o sistema de coordenadas (Figura\(\PageIndex{17}\)).
- Encontre o centro de gravidade de uma bola de boliche.
- Determine a velocidade de um submarino submetido a uma corrente oceânica.
- Calcule a pressão em um tanque de água cônico.
- Encontre o volume de óleo que flui através de uma tubulação.
- Determine a quantidade de couro necessária para fazer uma bola de futebol.
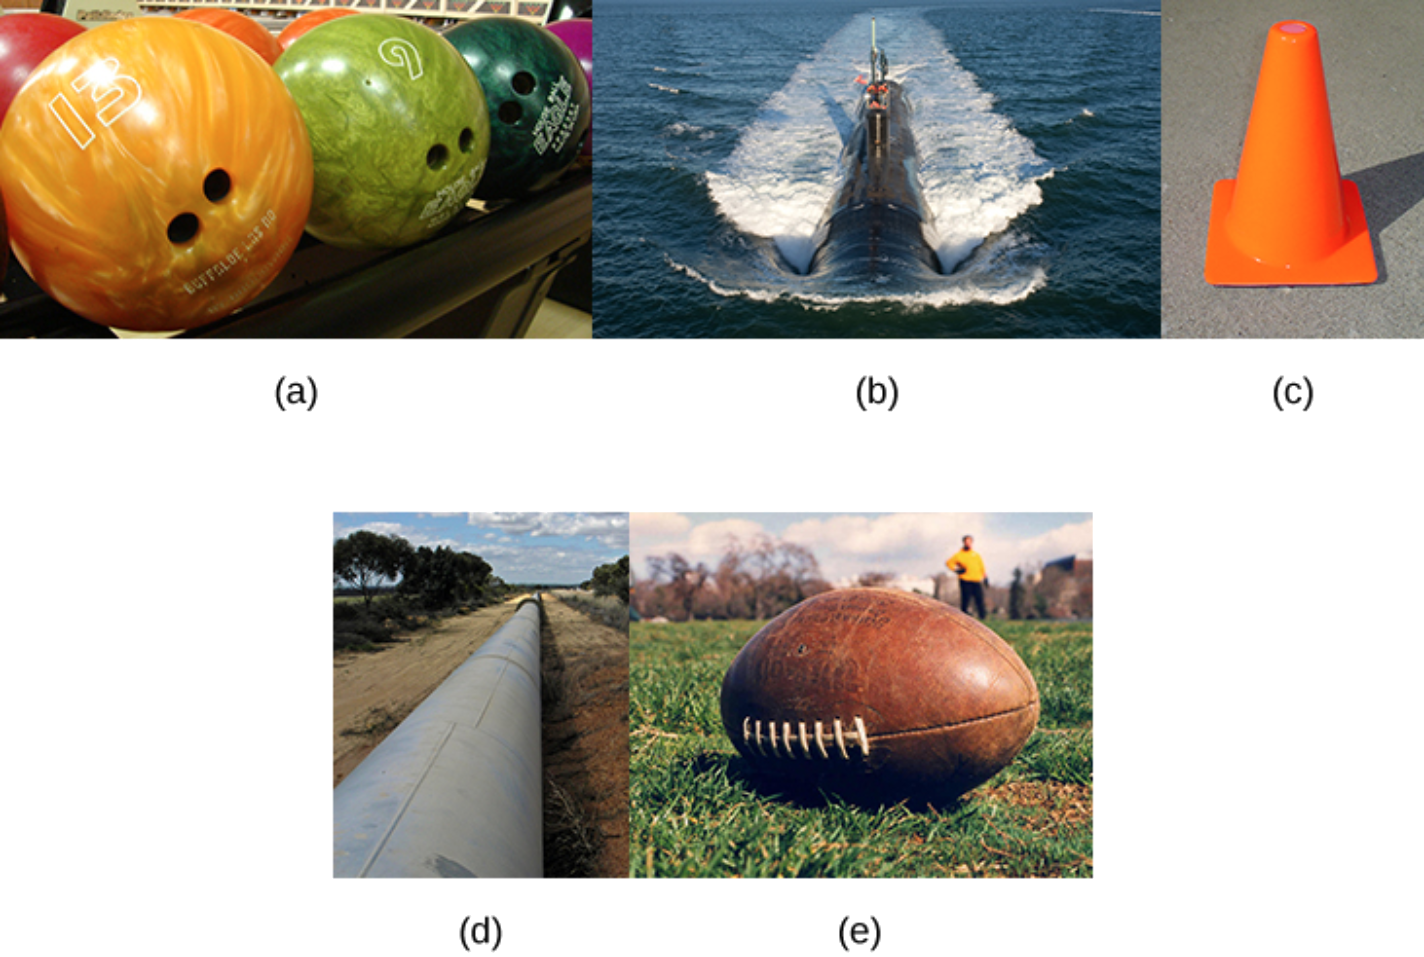
Solução
- Claramente, uma bola de boliche é uma esfera, então as coordenadas esféricas provavelmente funcionariam melhor aqui. A origem deve estar localizada no centro físico da bola. Não há uma escolha óbvia de como os\(z\) eixos\(x\)\(y\) -, - e -devem ser orientados. As bolas de boliche normalmente têm um bloco de peso no centro. Uma opção possível é alinhar o\(z\) eixo -com o eixo de simetria do bloco de peso.
- Um submarino geralmente se move em linha reta. Não há simetria rotacional ou esférica que se aplique nessa situação, então coordenadas retangulares são uma boa escolha. O\(z\) eixo -provavelmente deve apontar para cima. Os\(y\) eixos \(x\)- e -podem ser alinhados para o leste e norte, respectivamente. A origem deve ser uma localização física conveniente, como a posição inicial do submarino ou a localização de um porto específico.
- Um cone tem vários tipos de simetria. Em coordenadas cilíndricas, um cone pode ser representado pela equação\(z=kr,\) onde\(k\) é uma constante. Em coordenadas esféricas, vimos que as superfícies da forma\(φ=c\) são meio-cones. Por último, em coordenadas retangulares, os cones elípticos são superfícies quádricas e podem ser representados por equações da forma.\(z^2=\dfrac{x^2}{a^2}+\dfrac{y^2}{b^2}.\) Nesse caso, podemos escolher qualquer uma das três. No entanto, a equação da superfície é mais complicada em coordenadas retangulares do que nos outros dois sistemas, então talvez queiramos evitar essa escolha. Além disso, estamos falando de um tanque de água, e a profundidade da água pode entrar em jogo em algum momento de nossos cálculos, então pode ser bom ter um componente que represente altura e profundidade diretamente. Com base nesse raciocínio, coordenadas cilíndricas podem ser a melhor escolha. Escolha o \(z\)eixo -para alinhar com o eixo do cone. A orientação dos outros dois eixos é arbitrária. A origem deve ser o ponto inferior do cone.
- Uma tubulação é um cilindro, então coordenadas cilíndricas seriam a melhor escolha. Nesse caso, no entanto, provavelmente escolheríamos orientar nosso \(z\)eixo -com o eixo central da tubulação. O\(x\) eixo -pode ser escolhido para apontar diretamente para baixo ou para alguma outra direção lógica. A origem deve ser escolhida com base na declaração do problema. Observe que isso coloca o \(z\)eixo -em uma orientação horizontal, o que é um pouco diferente do que costumamos fazer. Pode fazer sentido escolher uma orientação incomum para os eixos, se isso fizer sentido para o problema.
- Uma bola de futebol tem simetria rotacional em torno de um eixo central, então coordenadas cilíndricas funcionariam melhor. O\(z\) eixo -deve se alinhar com o eixo da bola. A origem pode ser o centro da bola ou talvez uma das pontas. A posição do\(x\) eixo -é arbitrária.
Qual sistema de coordenadas é mais apropriado para criar um mapa estelar, visto da Terra (veja a figura a seguir)?
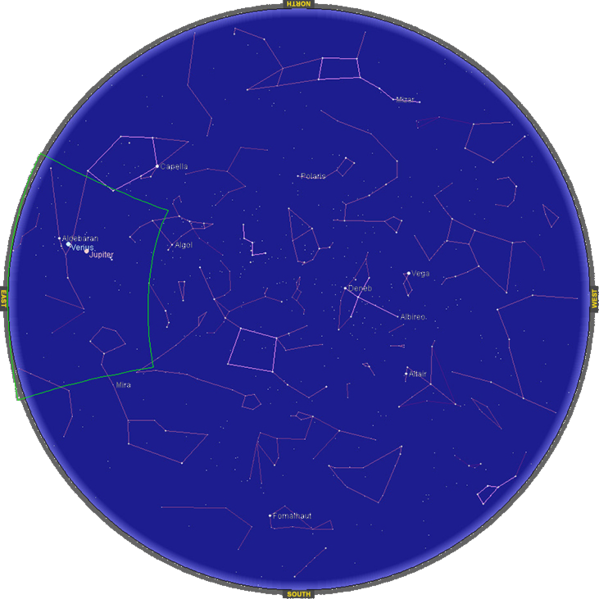
Como devemos orientar os eixos coordenados?
- Dica
-
Que tipos de simetria estão presentes nessa situação?
- Resposta
-
Coordenadas esféricas com a origem localizada no centro da Terra, o\(z\) eixo -alinhado com o Pólo Norte e o\(x\) eixo -alinhado com o meridiano principal
Conceitos-chave
- No sistema de coordenadas cilíndricas, um ponto no espaço é representado pelo triplo ordenado,\((r,θ,z),\) onde\((r,θ)\) representa as coordenadas polares da projeção do ponto no\(xy\) plano -e z representa a projeção do ponto no\(z\) eixo -.
- Para converter um ponto de coordenadas cilíndricas em coordenadas cartesianas, use equações\(x=r\cos θ, y=r\sin θ,\) e\(z=z.\)
- Para converter um ponto de coordenadas cartesianas em coordenadas cilíndricas, use equações\(r^2=x^2+y^2, \tan θ=\dfrac{y}{x},\) e\(z=z.\)
- No sistema de coordenadas esféricas, um ponto\(P\) no espaço é representado pelo triplo ordenado\((ρ,θ,φ)\), onde\(ρ\) é a distância entre\(P\) e a origem\((ρ≠0), θ\) é o mesmo ângulo usado para descrever a localização em coordenadas cilíndricas, e\(φ\) é o ângulo formado pelo \(z\)eixo positivo e segmento de linha\(\bar{OP}\), onde\(O\) está a origem e\(0≤φ≤π.\)
- Para converter um ponto de coordenadas esféricas em coordenadas cartesianas, use equações\(x=ρ\sin φ\cos θ, y=ρ\sin φ\sin θ,\) e\(z=ρ\cos φ.\)
- Para converter um ponto de coordenadas cartesianas em coordenadas esféricas, use equações\(ρ^2=x^2+y^2+z^2, \tan θ=\dfrac{y}{x},\)\(φ=\arccos(\dfrac{z}{\sqrt{x^2+y^2+z^2}})\) e.
- Para converter um ponto de coordenadas esféricas em coordenadas cilíndricas, use equações\(r=ρ\sin φ, θ=θ,\) e\(z=ρ\cos φ.\)
- Para converter um ponto de coordenadas cilíndricas em coordenadas esféricas, use equações\(ρ=\sqrt{r^2+z^2}, θ=θ,\) e\(φ=\arccos(\dfrac{z}{\sqrt{r^2+z^2}}).\)
Glossário
- sistema de coordenadas cilíndrico
- uma forma de descrever uma localização no espaço com um triplo ordenado,\((r,θ,z),\) onde\((r,θ)\) representa as coordenadas polares da projeção do ponto no\(xy\) plano -e z representa a projeção do ponto no\(z\) eixo -
- sistema de coordenadas esféricas
- uma forma de descrever uma localização no espaço com um triplo ordenado,\((ρ,θ,φ),\) onde\(ρ\) é a distância entre\(P\) e a origem\((ρ≠0), θ\) é o mesmo ângulo usado para descrever a localização em coordenadas cilíndricas, e\(φ\) é o ângulo formado pelo\(z\) eixo e linha positivos segmento\(\bar{OP}\), onde\(O\) está a origem e\(0≤φ≤π\)
Contribuidores e atribuições
- Template:ContribOpenStaxCalc
- Paul Seeburger edited the LaTeX on the page